





Машинное зрение для роботов: как автоматизировать контроль в металлообработке
Содержание
- 1. Что такое визуальный контроль и чем он отличается от компьютерного?
- 2. Как работает система технического зрения для робота?
- 3. Типы камер технического зрения для робота
- 4. Зачем визуальный контроль нужен в металлообработке
- 5. Преимущества и экономический эффект от внедрения
- 6. Сложности и ограничения при внедрении
- 7. Заключение
Современный цех работает в темпе, где ручной контроль становится узким местом. Лазерная и плазменная резка, гибка листа, порошковая покраска требуют скорости и стабильной точности. Человеческое восприятие ограничено скоростью и длительностью работы. Поэтому машинное зрение становится практическим инструментом автоматизации: камеры фиксируют изображение, программные системы анализируют данные и передают результат оборудованию. Технологии зрения для роботов позволяют использовать изображение для измерения, позиционирования, сортировки или корректировки операции.
Что такое визуальный контроль и чем он отличается от компьютерного?
Определение промышленного зрения для автоматизации
Промышленный комплекс визуального контроля получает изображение объекта, обрабатывает данные и помогает принять решение о дальнейшем действии. Условно это «глаза» робота, но оптический модуль является только одним элементом.
Задача определяется не самой картинкой, а результатом, который требуется производству. Система может определить положение заготовки, проверить отверстие, сравнить геометрию с эталоном или передать координаты манипулятору.
Компьютерное зрение для роботов: в чем разница?
Компьютерное зрение - более широкое направление, связанное с обработкой и интерпретацией изображений. Оно отвечает на вопрос, как извлечь из изображения нужную информацию. Машинное зрение - практическая промышленная система, в которой алгоритмы соединяются с оптикой, освещением, контроллером и исполнительным оборудованием.
Когда результат анализа поступает в контроллер и робот на его основе выбирает заготовку, меняет траекторию или отбраковывает изделие, получается законченный производственный контур.
Ключевые компоненты системы
Надежность решения зависит от согласованной работы элементов. В типовой конфигурации системы используются:
- камера и объектив;
- контролируемое освещение;
- контроллер или промышленный компьютер;
- ПО для анализа изображений;
- исполнительный механизм.
Даже качественная камера не компенсирует неправильный свет, а точный алгоритм не даст стабильного результата при постоянно меняющемся положении детали.
Как работает система технического зрения для робота?
Данные проходят обработку: фильтрацию помех, выделение контуров и поиск характерных областей. После этого выполняется распознавание - программа сравнивает полученные признаки с параметрами или эталоном.
Далее система управления принимает решение: продолжить операцию, изменить координаты, остановить цикл или отправить деталь на проверку. Финальный этап - действие робота. Получается последовательность, в которой изображение превращается в конкретную команду оборудованию.
Типы камер технического зрения для робота
2D-камеры
2D-камеры подходят для проверки контуров, наличия элементов, маркировки, положения и внешних дефектов, когда глубина не является критичной. Их преимущество - относительно простая конфигурация и высокая скорость. Ограничение - плоское изображение не дает полной информации о высоте и пространственной форме.
3D-сканеры
3D-сканеры формируют данные о геометрии объекта. Они полезны, когда нужно определить высоту, форму, объем или положение детали в пространстве.
Лазерные профилометры
Лазерные профилометры получают профиль поверхности с помощью лазерной линии и оптического сенсора. Их применяют для измерения геометрии, контроля кромок, зазоров и отдельных дефектов. Выбор технологии зависит от операции и требуемого результата.
Зачем визуальный контроль нужен в металлообработке
Для металлообработки технология особенно полезна там, где заготовки отличаются по положению, а контроль должен идти без остановки линии. Робот получает данные непосредственно из рабочей зоны и действует по фактическому положению детали, а не по идеальной координате из программы.
Лазерная и плазменная резка
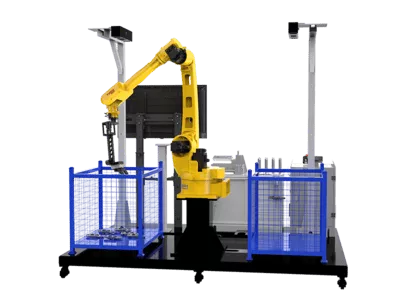
На участке резки решения технического контроля могут использоваться для позиционирования листа, проверки геометрии готовых деталей и сортировки. Камеры определяют положение детали на столе, после чего манипулятор получает координаты для захвата.
После резки ПО может сравнивать фактический контур с заданными параметрами, проверять наличие нужных элементов и отделять соответствующие требованиям детали. В связке с манипулятором автоматизируется повторяющаяся сортировка.
Листогибочные прессы
При гибке важны угол, положение линии гиба и геометрия готовой детали. Визуальный контроль может измерять фактический результат и передавать данные в контур управления.
Для автоматизированной гибки это дает обратную связь: если положение заготовки отличается от ожидаемого, манипулятор может скорректировать действия в пределах возможностей конкретного оборудования. Компенсация пружинения зависит от модели процесса, измерения и настроек станка.
Комплексы порошковой покраски
После нанесения покрытия роботизированный участок может использовать комплекс контроля для проверки равномерности поверхности и выявления визуальных отклонений. Сенсор фиксирует изделие на конвейере, алгоритм анализирует заданные зоны, а результат передается в управление линией.
Можно контролировать непрокрас, неоднородность покрытия и другие визуально определяемые дефекты. При интеграции с сортировкой изделие направляется в нужную ветку или исключается из дальнейшего потока.
Преимущества и экономический эффект от внедрения
Экономический эффект рассчитывают для конкретного участка с учетом скорости линии, стоимости брака, времени контроля, простоев, трудозатрат и цены интеграции.
Рост производительности
Автоматическая система выполняет однотипные проверки в заданном темпе цикла, который задает робот. Манипулятор повторяет заданную последовательность движений с высокой воспроизводимостью. Это особенно важно при серийной обработке.
Человек при этом может контролировать процесс и решать нестандартные задачи, а автоматика берет на себя повторяемые операции измерения, распознавания и распознавания объектов.
Снижение брака
Автоматический контроль помогает обнаруживать отклонения непосредственно в потоке. Чем раньше выявлена проблема, тем меньше деталей успевает пройти следующий этап с ошибкой.
Нельзя обещать универсальную точность «до микрон» для любого проекта. Реальная точность зависит от сенсора, оптики, освещения, метода измерения, геометрии детали и калибровки. Параметры рассчитывают под конкретную задачу.
Гибкость производства
Если предприятие выпускает несколько вариантов изделий, жесткая автоматизация может потребовать отдельной оснастки. Визуальные решения дают больше возможностей для перенастройки: меняются эталонные изображения, параметры проверки и программа движения манипулятора.
При смене изделия иногда нужны новая калибровка, изменение освещения, оптики или алгоритма. Поэтому возможность быстрой перенастройки закладывают еще на этапе проектирования.
Сложности и ограничения при внедрении
Визуальный контроль не сводится к установке камер над конвейером. Главная сложность - получить стабильное изображение в реальных условиях цеха.
Особое внимание требуется освещению. Блестящий лист может давать пересветы, а темная поверхность - недостаточный контраст. Поэтому свет выбирают вместе с оптикой и сенсором. Рабочую зону иногда экранируют от внешнего освещения или меняют угол подсветки.
Для внедрения нужны специалисты, которые понимают автоматизацию, обработку изображений и технологический процесс. Кроме того, требуется интеграция с ПЛК, станком, конвейером и другими системами предприятия.
Стоимость проекта зависит от оборудования, программной части и интеграции. Поэтому перед внедрением важно определить, какой дефект искать, какую деталь проверять, с какой скоростью работает линия и какое действие должно выполняться после анализа.
Заключение
Зрение роботов становится практическим инструментом там, где производству нужны скорость, повторяемость и контроль без постоянного участия оператора. Для лазерной и плазменной резки, гибки, порошковой покраски и других операций визуальные системы позволяют связать получение данных с конкретным действием оборудования.
АМН Инжиниринг более 20 лет работает с промышленным оборудованием и знает, что автоматизация должна решать конкретную производственную задачу. При автоматизации участка роботизированный процесс должен решать конкретную задачу вместе со станком, оснасткой, автоматикой и логикой процесса. Такой подход превращает новую технологию в рабочий инструмент повышения эффективности.